-
Courriel
info@auniontech.com
-
Téléphone
15601689581
-
Adresse
3e étage, bâtiment 6, 2007 Hongmei Road, Xuhui District, Shanghai
À propos de nous
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
Introduction à la technologie d'imagerie 3D pour la vision industrielle (II)
Date :2025-12-02Lire :0
Introduction à la technologie d'imagerie 3D pour la vision industrielle (II)
Lumière structurelle
La lumière structurée, qui projette des motifs pré - conçus avec des structures spéciales, telles que des taches discrètes, de la lumière rayée, de la lumière structurée codée, etc., à l'aide d'une diode radiante (Laser Diode, LD) ou d'un processeur de source lumineuse numérique (DLP) sur le sujet mesuré, utilise une autre caméra pour observer la déformation des motifs réfléchis par différentes positions de hauteur de l'objet, et si la surface du sujet mesuré est plane, le motif de lumière structurée observé est similaire à la projection, sans déformation, sauf qu'un certain changement d'échelle se produit en fonction de la distance et de la proximité. Mais si la surface de l'objet mesuré est inégale, avec des différences de hauteur et de hauteur, le motif lumineux structurel observé subit différents degrés de déformation avec la hauteur de l'objet mesuré, sur la base desquels les informations de position et de profondeur de l'objet mesuré peuvent être calculées.
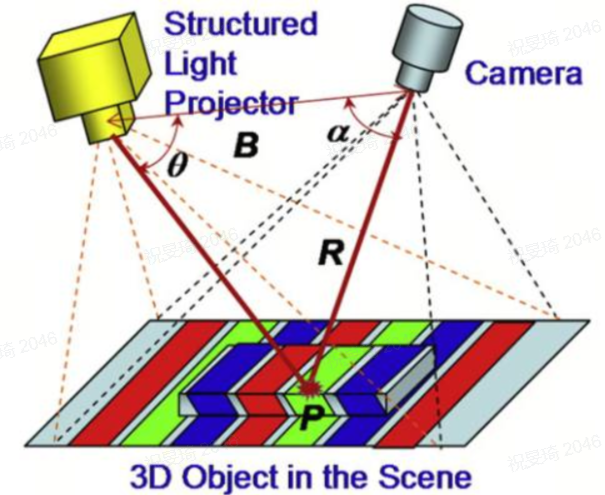
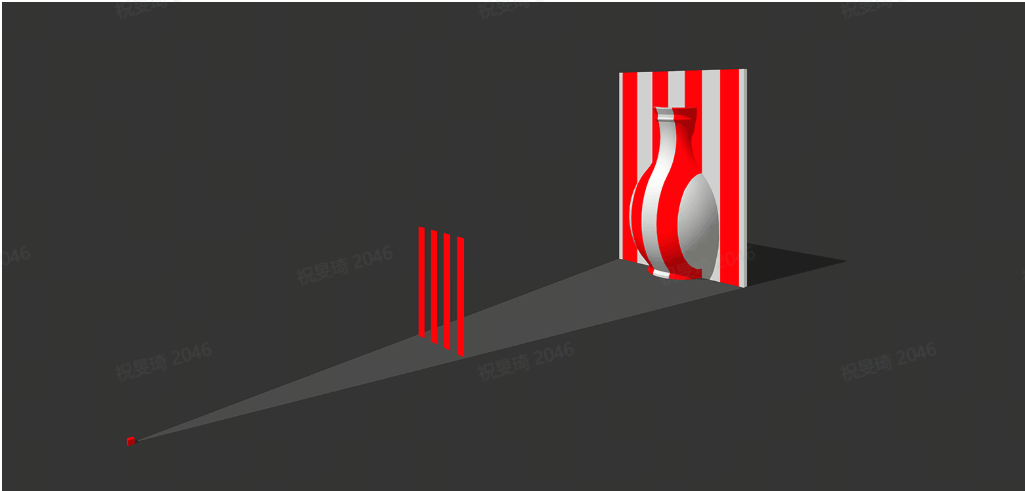
L'imagerie de la lumière structurelle est généralement divisée en trois étapes (exemples de techniques de projection de bandes):
第1Étape, les stries produisent:Générer une bande sinusoïdale par programmation informatique, projeter cette bande sinusoïdale à travers le dispositif de projection à la mesure, utiliser la caméra CCD pour filmer le degré de courbure de la bande modulée par l'objet, démoduler cette bande courbée pour obtenir la phase, puis transformer la phase en hauteur du champ complet. On utilise ici une méthode de déphasage en quatre étapes, de sorte qu'on réalise ici quatre franges de déphasage PI / 2. Ces quatre bandes sont ensuite projetées sur le sujet mesuré (masque) en temps partagé, acquises comme dans le diagramme de gauche de la figure ci - dessous (quatre, bien sûr), tandis que quatre bandes de la face de référence (non modulées, également quatre) sont à acquérir.
Étape 2, récupération de phase:La phase modulée est calculée à partir des quatre diagrammes à franges modulés acquis, et le diagramme de phase obtenu est ici un diagramme de phase tronqué, car l'algorithme de déphasage en quatre étapes donne un résultat résultant du calcul de la fonction anti - tangente et est donc limité entre [- Pi, Pi], c'est - à - dire qu'il recommence chaque fois que sa valeur dépasse cette plage.
Étape 3, reconstruction 3D:La soustraction des deux ci - dessus donne une différence de phase qui caractérise l'information de hauteur de la surface de référence relative du test, qui est remplacée par une formule de conversion de phase et de hauteur (dans laquelle les paramètres correspondants sont calibrés) pour obtenir une image de la structure 3D, la reconstruction 3D spécifique repose fortement sur le support d'algorithmes, le processus de reconstruction spécifique nécessite également des algorithmes complexes.
La technologie d'imagerie 3D à lumière structurée est actuellement le principal moyen de perception visuelle tridimensionnelle du robot, le système d'imagerie à lumière structurée est composé de plusieurs projecteurs et caméras, les formes structurelles couramment utilisées sont: projecteur unique - caméra unique, projecteur unique - double caméra, projecteur unique - multi caméra, caméra unique - double projecteur et caméra unique - multiprojecteur et d'autres formes structurelles typiques.
La lumière structurelle et la vision stéréoscopique binoculaire sont toutes deux basées sur le principe de la triangulation, exigeant qu'une certaine distance doit être espacée entre la caméra et le projecteur ou entre les deux caméras dans la vision binoculaire, et qu'il existe un certain angle a (généralement > 15 °) pour réaliser la mesure, il existe Un grand volume, si la surface mesurée est raide ou a des marches qui créent facilement l'inconvénient de l'occlusion.
Le système de guidage visuel tridimensionnel robotisé développé sur la base de la lumière structurelle et de la technologie de reconnaissance d'objets tridimensionnelle offre une liberté totale de positionnement et de préhension des pièces encombrées sur une large plage de mesure de profondeur. La flexibilité d'application et la portée de détection sont plus grandes que les méthodes traditionnelles de positionnement visuel en deux dimensions qui ne permettent d'identifier que des pièces à profondeur fixe et d'obtenir des informations de position que pour une partie des degrés de liberté de la pièce. Des solutions automatisées efficaces peuvent être fournies pour les problèmes industriels tels que le chargement et le déchargement des machines - outils, le tri des pièces, l'empilage de palettisation, etc.
Il y a quelques similitudes entre la technologie de la lumière structurée et le triangle laser, mais les informations acquises de manière plus complexe par le système sont également plus riches et peuvent générer des nuages de points plus détaillés. Les caméras à lumière structurée sont mieux adaptées aux scènes où le sujet est au repos, et les caméras à triangle laser sont mieux adaptées à l'état du mouvement du sujet, en particulier sur les bandes transporteuses ou les lignes de transmission. Dans les scènes où la lumière ambiante est complexe ou la lumière directe du soleil, la caméra à triangle laser haute puissance a un avantage supplémentaire, le laser projette une lumière très étroite à une longueur d'onde et le capteur d'image peut filtrer les interférences de la lumière ambiante à travers un filtre à bande étroite. Les caméras à lumière structurée utilisent principalement des sources lumineuses LED sans risque de sécurité. La caméra laser triangle utilise un laser, ce qui représente un risque potentiel pour la sécurité des yeux. Pour les scénarios d'application submicroniques, les caméras à lumière structurée ont un avantage supplémentaire et les caméras laser triangle n'atteignent pas la précision submicronique en raison de la présence de taches laser. Une caméra à lumière structurée est un champ de vision complet qui complète l'imagerie 3D en une seule fois, contrairement à une caméra laser triangle qui ne peut obtenir que des informations de profondeur sur le profil de l'objet mesuré à la fois. Dans la pratique, la caméra à lumière structurelle est la projection de lumière blanche ou bleue calibrée avec précision et avec une structure spéciale sur le sujet mesuré, les structures courantes ont des lignes parallèles, des bandes ou des grilles. Lorsque la lumière structurale est illuminée sur la surface du test, la structure de la lumière change en fonction de la hauteur et de la courbure de la surface du test. Si l'on prend l'exemple de la lumière structurée en forme de bande, qui s'épaissit ou s'amincit à la surface du sujet mesuré, ce qui signifie que les points d'échantillonnage à ces endroits sont situés à une distance correspondante de la caméra, des algorithmes de reconnaissance de formes et de reconstruction 3D spécialement conçus complètent l'imagerie 3D en fonction des informations. Les projecteurs de certaines caméras à lumière structurée qui ont simultanément le rôle d'une caméra RGB peuvent obtenir des informations sur la texture et la couleur de la chose mesurée.
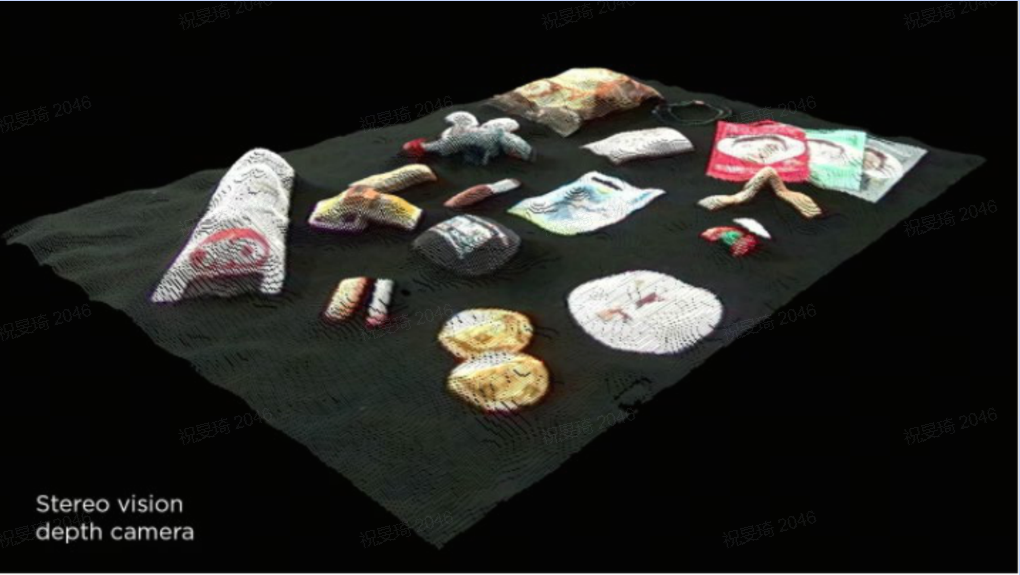
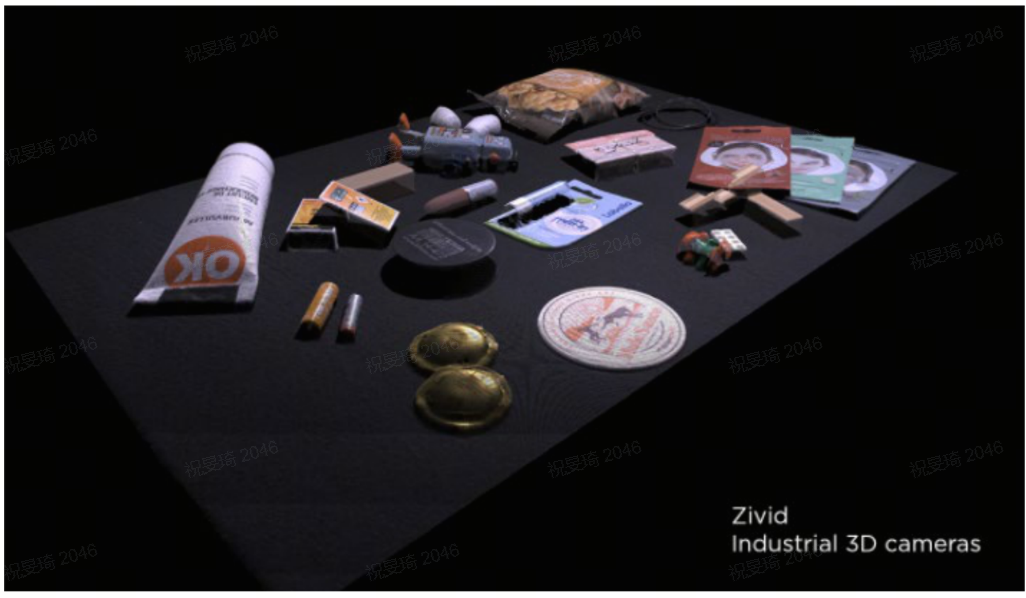
La caméra à lumière structurée zivid de hao ai Smart agent utilise la conception d'une seule caméra à projecteur unique, similaire à la vision stéréoscopique binoculaire active, mais avec une caméra de moins. La forme d'une source lumineuse structurée projetée activement ajoute artificiellement des points caractéristiques facilement identifiables à l'objet de mesure cible. La structure étant connue à l'avance et non aléatoire, le volume d'opérations d'extraction des caractéristiques est plus faible, tout en évitant les problèmes de calcul de corrélation. La caméra à lumière structurée d'une seule caméra à projecteur unique, tout comme la caméra à vision stéréoscopique binoculaire active, est également confrontée à des problèmes de moyenne par bloc, de résolution et de précision. Caméra à lumière structurée zivid pour surmonter ces problèmes, la lumière structurée est introduite avec un codage simultané dans les domaines temporel et spatial. Mais les caméras à lumière structurée, comme les caméras à triangle laser, peuvent encore générer des pertes de données et des erreurs de détection pour les objets miroirs, sombres ou à absorption élevée. Voici le contraste des nuages de points acquis par la caméra à lumière structurée zivid et la caméra binoculaire à vision stéréoscopique:
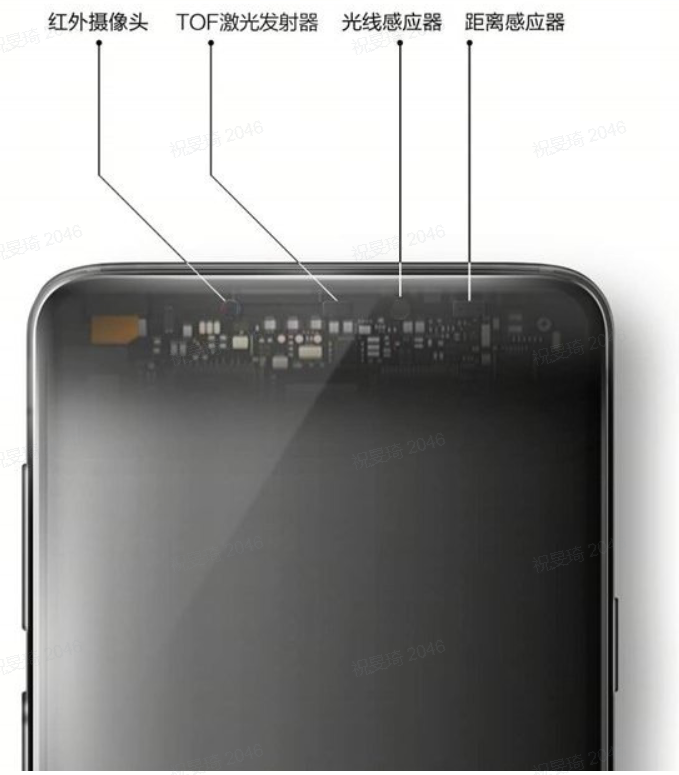
Xiaomi sur le xiaomi mi 8 transparent explorer EditionCheveuxAvec la technologie de lumière structurée 3D d'Android camp, oppo a ensuite utilisé la lumière structurée 3D dans find X, VivoCheveuxTechnologie tof 3D hyperinduction, 300 000 points de mesure infrarouge. La quantité effective d'informations de profondeur tof est 10 fois l'origine de la lumière structurelle, en plus de la quantité d'informations plus élevée, la distance de travail tof est également plus élevée que la lumière structurelle, la distance d'utilisation peut atteindre 3 mètres, atteignant trois fois cette dernière.
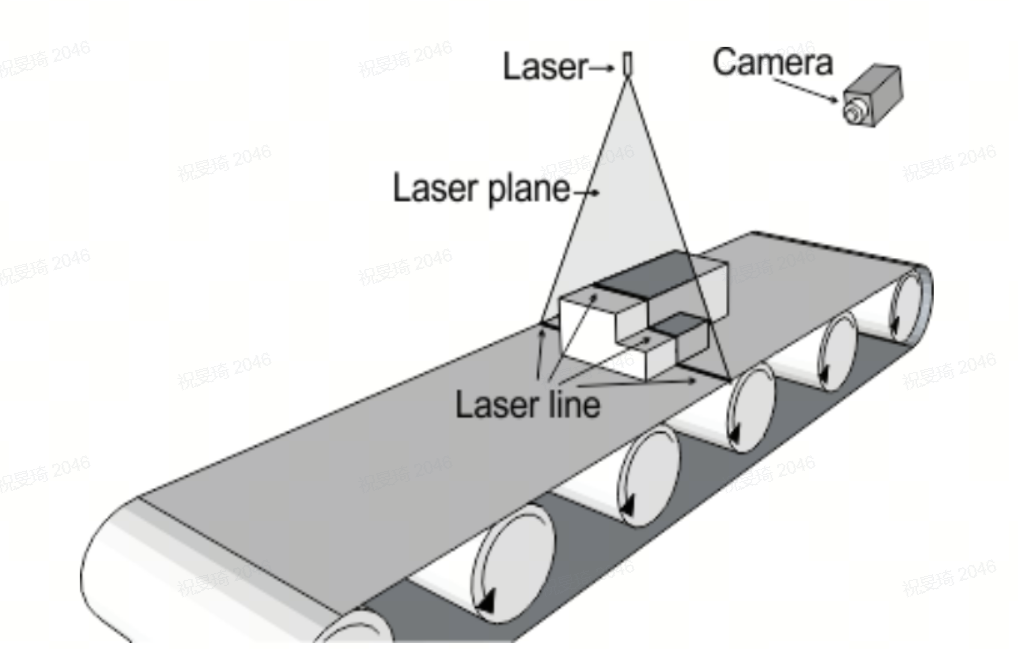
Triangle laser
La triangulation laser est l'objectif de l'appareil photo et le laser à un certain angle, la source de lumière laser est projetée sur la surface de l'objet mesuré, générant des lignes de contour de la surface de l'objet, pour obtenir une image tridimensionnelle de l'objet mesuré, l'objet et la caméra doivent subir un mouvement relatif pour générer plusieurs lignes de contour de la surface de l'objet, et enfin la caméra compose ces lignes de contour en une seule paire d'images tridimensionnelles. Cette méthode consiste à mesurer le décalage géométrique d'une ligne dont la valeur est liée à la hauteur de l'objet. Il s'agit d'une technologie d'imagerie unidimensionnelle basée sur la numérisation d'objets. En fonction de la distance de l'émetteur laser à l'objet mesuré, les points de radium apparaissent à différents endroits du champ de vision de la caméra. Un chemin optique triangulaire est formé par un point radiant, une caméra et un émetteur laser, de sorte que cette technique est souvent appelée triangulation. Cette technique est sensible aux surfaces structurées ou complexes, et certaines lignes laser ne peuvent pas être réfléchies vers la caméra en raison de l'occlusion lorsque le mesurage est trop élevé.
Selon la relation angulaire du faisceau incident avec la normale à la surface de l'objet mesuré, la triangulation laser peut être divisée en deux types: oblique et direct. La formule directe est que l'angle du faisceau incident avec la normale à la surface de l'objet mesuré est 0. La formule oblique est que l'angle du faisceau incident avec la normale à la surface de l'objet mesuré est a > 0. Les dispositions courantes de type direct et oblique sont illustrées en particulier dans la figure suivante:
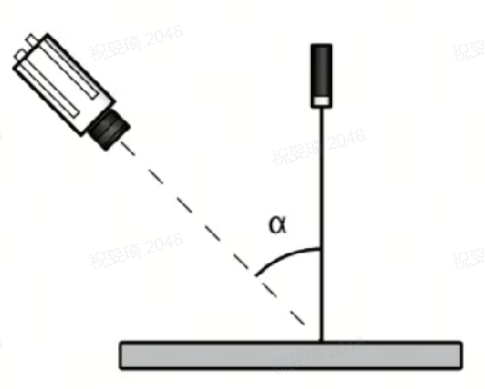
Type Direct

Oblique
Le principe de la triangulation laser est présenté ci - après à titre d'exemple de type direct.

Les lignes pointillées rouges, vertes et bleues de l'image ci - dessus représentent les différentes positions où la lumière réfléchie à différentes distances sera projetée sur la face d'imagerie de la caméra, à partir desquelles la distance du capteur par rapport à la surface mesurée est calculée. Une variation de la distance verticale d entraînera une variation de la position d'imagerie d 'de la caméra. On voit que la plage de mesure et la précision de cette technique se conditionnent mutuellement. Une précision plus élevée signifie que la variation de la distance verticale se reflète dans moins de variations de déplacement sur la surface d'imagerie de la caméra. De cette façon, la plage de variation de la position cible est nécessairement limitée. À mesure que la profondeur de la cible augmente, les dimensions physiques du capteur d'imagerie de la caméra sont rapidement dépassées. Dans la conception spécifique des systèmes optiques, il est nécessaire de peser sur la plage de mesure et la précision de mesure en fonction des besoins de mesure pour atteindreBonLes effets.
La caméra basée sur la triangulation laser se compose principalement d'une diode radiante (Laser Diode, LD), d'un objectif convergent, d'un objectif récepteur, d'un capteur d'image et d'une unité de traitement du signal. Son chemin optique est illustré en particulier par la figure suivante:

X représente le décalage de la surface mesurée par rapport au plan de référence initial
X 'représente le décalage de l'objet mesuré sur le capteur d'image
A représente l'angle du faisceau laser avec l'Axe optique de la lentille réceptrice
β représente l'angle entre l'Axe optique de la lentille de réception et la surface du capteur d'imagerie
L représente la distance de la surface mesurée à la lentille réceptrice
L 'représente la distance de l'objectif récepteur à l'image du capteur d'image
Ensuite, en utilisant le principe du triangle similaire, on obtient:

| Type Direct | Oblique | |
| Avantages |
|
|
| Inconvénients |
|
|
La triangulation laser a une résolution et une précision de mesure très élevées, sa résolution peut être étendue aux niveaux millimétrique et micrométrique, mais elle est limitée dans les applications pratiques par la distance latérale de la caméra et de la source lumineuse laser, et le temps de mesure est long et ne convient que pour des mesures à plus courte distance. Pour la caméra à triangle laser direct, bien que l'angle entre l'Axe optique de la caméra et le plan laser augmente, la résolution de l'axe Z peut être améliorée, mais avec l'angle θ augmente, le phénomène d'occlusion optique sera également de plus en plus évident, en particulier lorsque la surface de l'objet a des ondulations concaves et convexes, cette structure a une certaine occlusion: la zone non éclairée par la ligne laser est appelée ombre, la zone non réfléchie par la caméra est appelée Zone aveugle.
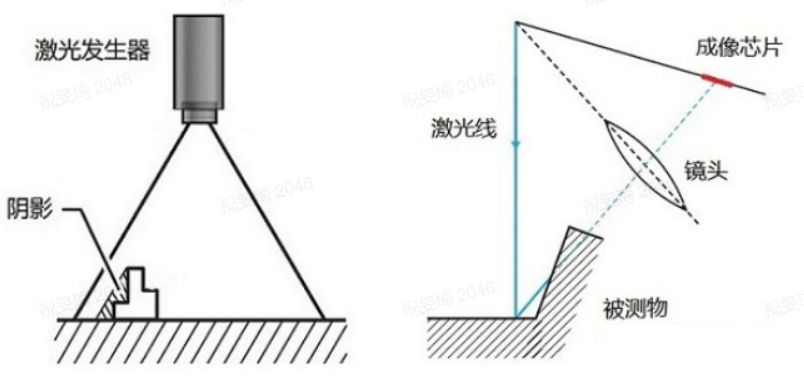
Si la surface de l'objet mesuré n'est pas uniforme, des réflexions multiples peuvent apparaître en plus de l'occultation optique.
Sur la figure suivante, le rayon lumineux 1 est la lumière incidente qui se produit à la surface de l'objet.第1Réflexion secondaire, le rayon 2 est la seconde réflexion qui se produit à la surface de l'objet par la lumière incidente, ces deux rayons étant imagés différemment sur le détecteur.

Sur la figure ci - dessous, deux réflexions secondaires d'un rayon lumineux incident rouge se produisant à la surface de l'objet, les deux rayons lumineux étant imagés au même endroit sur le détecteur.

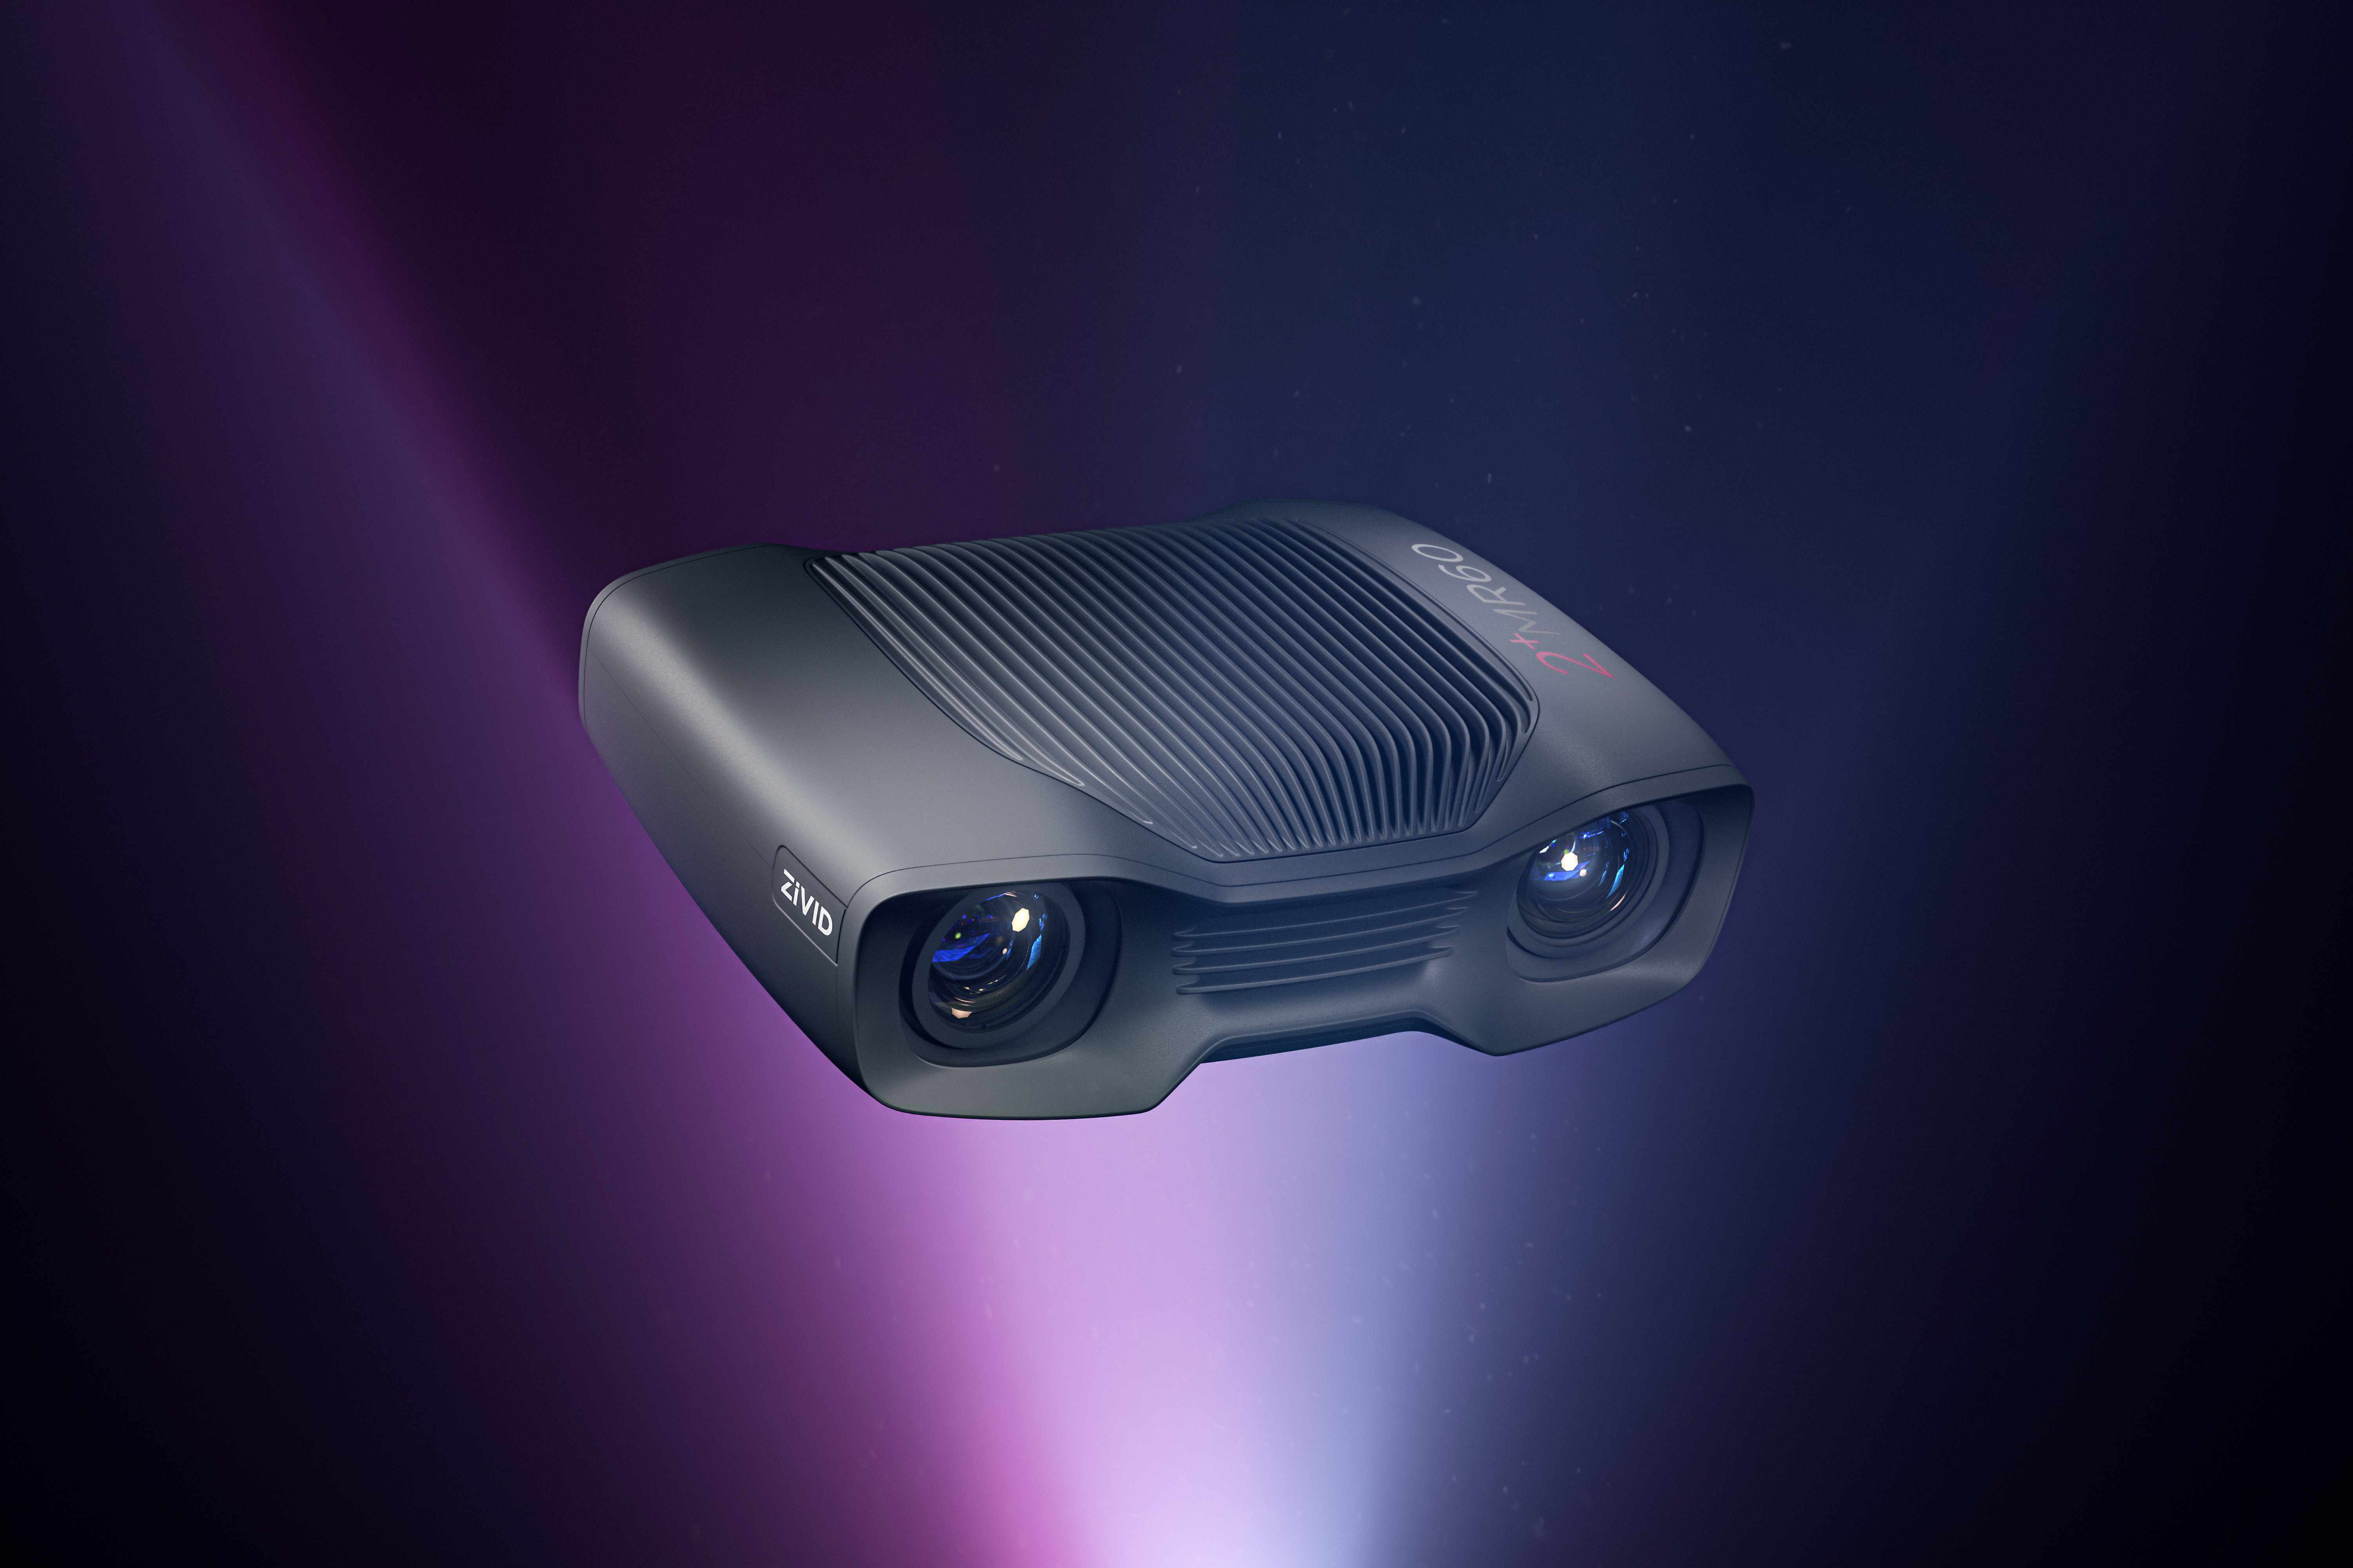
Zivid 2+ M60
Zivid 2 + M60 par haai Smart agentEst une caméra 3D + 2d fixe robotique haute résolution pour les exigences de résolution, de précision et de détailshautL'application. Cet appareil photo est le produit de la caméra 3D zivid qui peut capturer les nuages de points les plus nets et denses, jusqu'à 5 000 points par centimètre carré, avec une précision dimensionnelle de plus de 99,8%, tout peut être révélé dans sa forme réelle. Pour les tâches d'assemblage qui détectent la qualité et la dextérité fine, il peut facilement observer chaque détail, caractéristique ainsi que les défauts. Capturez les nuages de points les plus étonnants en seulement 100 millisecondes.
À propos de hao ai intelligence
Hao ai intelligence est un agent professionnel de zivid en Allemagne dans le domaine de la vision 3D en Chine.
Hao ai intelligence se concentre sur la fourniture de solutions complètes de vision industrielle 3D, contribuant à l'amélioration du niveau de fabrication intelligente et à la modernisation industrielle en Chine!
À l'heure actuelle, nous avons un groupe d'ingénieurs d'application de vision industrielle 3D hautement qualifiés et d'ingénieurs de R & D algorithmique avec des capacités complètes d'évaluation de projet de vision industrielle et des capacités de développement algorithmique de base sous - jacentes. Notre solution complète de vision industrielle 3D a été mise en œuvre avec succès dans de nombreux domaines tels que les batteries de puissance, l'industrie automobile, l'électronique grand public, les appareils blancs, l'inspection de passage de rail, etc. et a accumulé une riche expérience dans l'application de projets de vision industrielle 3D et le développement de logiciels!
Hao ai Smart Master Products: la solution complète de vision industrielle 3D, y compris la caméra 3D à lumière structurelle, la caméra à balayage de ligne laser, le capteur de profil laser sick 3D Line, la caméra tof, le système de mesure 3D de haute précision, le système de positionnement de guidage visuel, le système de préhension désordonné, etc., peut réaliser des fonctions telles que la planéité, la différence de hauteur, la mesure de position, la détection de défauts concaves et convexes, la détection de routes adhésives, le ponçage de robots de guidage visuel, l'assemblage de positionnement de pièces de robots de guidage visuel, la préhension désordonnée de pièces.