-
Courriel
info@auniontech.com
-
Téléphone
15601689581
-
Adresse
3e étage, bâtiment 6, 2007 Hongmei Road, Xuhui District, Shanghai
À propos de nous
Shanghai Haoliang Optoelectronic Equipment Co., Ltd
Introduction à la technologie d'imagerie 3D pour la vision industrielle (i)
Date :2025-10-17Lire :0
Introduction à la technologie d'imagerie 3D pour la vision industrielle (i)
Aperçu de la technologie d'imagerie 3D
L'imagerie 3D, qui s'appuie sur l'imagerie 2D traditionnelle pour ajouter des informations de profondeur, peut être qualifiée pour des tâches de localisation, d'identification et de détection plus précises, est maintenant largement utilisée dans l'électronique grand public, la médecine et l'industrie.
Selon la façon dont les données sont acquises peut être divisé en contact et sans contact. Le contact selon les objets testés avec ou sans dommage peut être divisé en deux types, sans perte et avec perte. Le sans contact peut être divisé en transmission et en réflexion selon la façon dont le signal est utilisé. Le type réfléchissant peut à son tour être divisé en deux catégories, optique et non optique. Le type optique peut être divisé en deux grands types, actif et passif, selon que la source de lumière artificielle supplémentaire est nécessaire ou non. L'imagerie visuelle passive repose uniquement sur les informations de rayonnement lumineux reçues par la caméra et générées par la scène cible, qui sont mesurées par les valeurs de niveaux de gris des pixels de l'image bidimensionnelle.
La vision passive est souvent utilisée dans des situations d'imagerie 3D dans des conditions spécifiques, telles que l'intérieur, la scène cible avec peu de dynamique de rayonnement et aucune occlusion, la surface de la scène n'est pas lisse et les caractéristiques texturées ou géométriques sont claires, ce qui facilite la recherche de points de correspondance par correspondance stéréoscopique. La stéréovision active est l'utilisation de la modulation de la lumière (par exemple, la lumière structurée codée, la modulation laser, etc.) pour éclairer la scène cible, le marquage codé des points de la surface de la scène cible, puis le décodage de l'image de la scène acquise, afin de trouver de manière fiable les Points de correspondance entre les images, puis de résoudre les informations tridimensionnelles de la scène par triangulation. Les avantages de la stéréovision active sont une forte résistance aux interférences, des exigences environnementales peu élevées (telles que l'élimination des interférences lumineuses ambiantes par filtrage passe - bande), une précision, une Répétabilité et une fiabilité élevées des mesures tridimensionnelles, avec l'inconvénient de créer facilement des problèmes d'occlusion pour les scènes structurellement complexes. Selon le principe de l'imagerie, il peut à son tour être subdivisé, comme le montre en particulier la figure suivante:

Contact en raison de la nécessité de se déplacer avec la surface du test avec une sonde ou une sonde, la taille est limitée, il est également facile de rayer le test, la précision est également faible. Comme la Coordinate Measurement machine (CMM), on mesure les informations tridimensionnelles d'un objet mesuré à l'aide d'une sonde et de points discrets sur la surface de l'objet. Actuellement, l'imagerie 3D est dominée par le sans contact qui utilise des principes optiques, plus sûrs, plus efficaces et plus précis. Un exemple intuitif est celui des constructeurs de routes qui utilisaient auparavant des barres métalliques de type règle pour mesurer la profondeur lors de la réparation de routes de nid - de - poule, et il n'y a jamais eu de solution rentable, mais avec l'application de la technologie d'imagerie optique 3D, ce processus a changé.
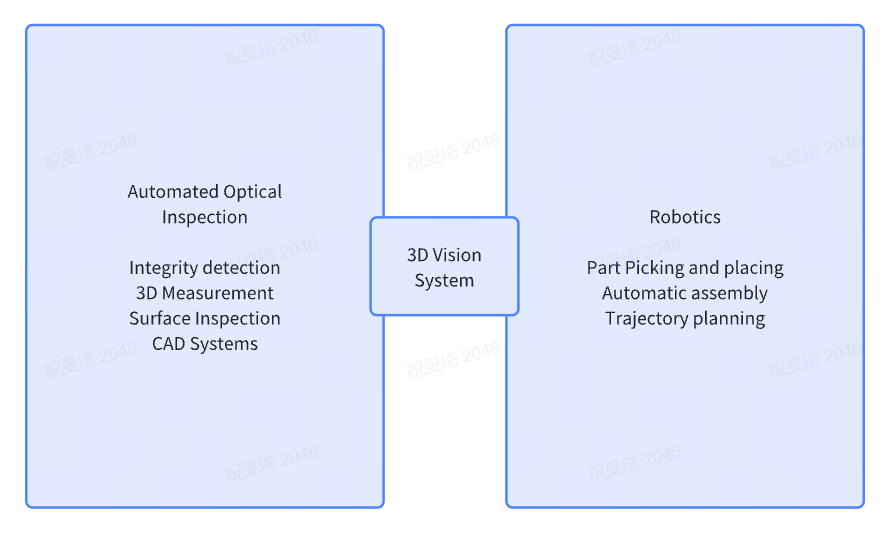
Cet article traite principalement des principales techniques d'imagerie 3D dans le domaine de la vision industrielle, y compris le temps de vol, la lumière structurelle, la triangulation laser, la vision stéréoscopique binoculaire et l'imagerie par champ optique, et se termine par une introduction supplémentaire au radar à ondes millimétriques et au lidar, ainsi qu'à la Comparaison des scénarios d'application et des niveaux de précision de chaque programme d'imagerie 3D.
Méthode du temps de vol
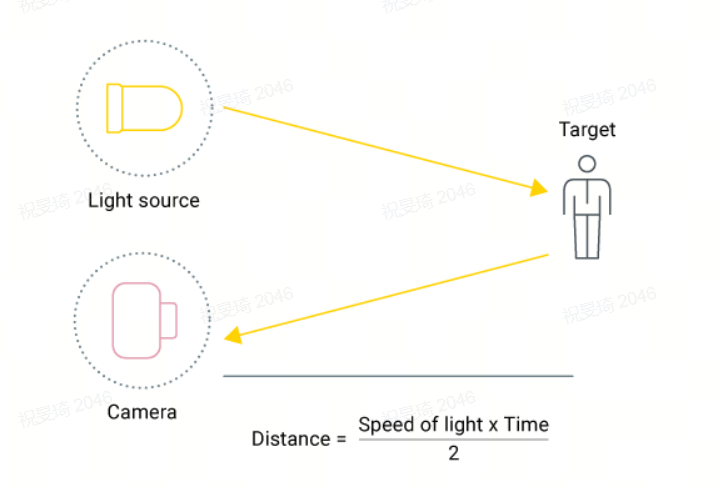
Le temps de vol (tof) utilise une diode électroluminescente (LED) ou une diode radiante (LD) pour émettre un signal lumineux infrarouge qui mesure la distance entre le capteur et le sujet mesuré en fonction de la différence de temps entre l'émission du signal et le retour. La caméra tof mesure la distance en éclairant activement le sujet à l'aide d'une source de lumière modulée, telle qu'un laser, puis en capturant la lumière réfléchie avec un capteur sensible à la longueur d'onde du laser. Le capteur mesure le délai ∆t entre l'émission de lumière par les cheveux de la caméra et la réception de la lumière émise par la caméra. Le délai est proportionnel au double de la distance entre la caméra et l'objet (aller - retour); La distance peut donc être estimée à la profondeur = cΔt / 2, où c Représente la vitesse de la lumière. Ce processus est similaire aux ultrasons, qui mesurent la distance par le son, pas par la lumière, et aux radars, qui mesurent la distance par les ondes radio. Par rapport aux ultrasons, les caméras de temps de vol (tof) sont capables de générer des cartes de profondeur haute résolution avec une précision (profondeur) élevée plus rapidement (résolution spatiale comparable à celle des caméras RGB) et couvrent une plus grande portée – après tout, la vitesse de la lumière est beaucoup plus élevée que la vitesse du son. Bien que le radar détecte de plus grandes distances, la précision et la résolution du temps de vol (tof) l'emportent sur la recherche Yi.
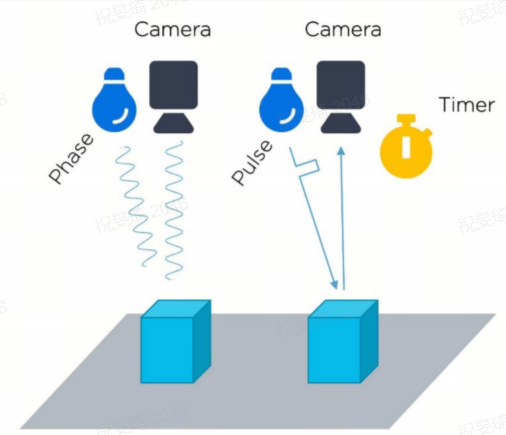
Il existe actuellement de nombreuses méthodes différentes pour mesurer ∆t, dont deux sont les plus couramment utilisées: la méthode à ondes continues (CW) et la méthode à impulsions. La méthode CW (Continuous Wave), parfois aussi appelée itof (indirect Flight Time), mesure le déphasage entre les impulsions lumineuses émises et reçues. La méthode des impulsions, parfois aussi appelée temps de vol direct (dtof), mesure le temps écoulé entre les impulsions émises et les impulsions lumineuses reçues. Cette approche est fondamentalement similaire au principe du capteur laser 3D, sauf que le capteur laser 3D scanne point par point et la caméra tof obtient simultanément des informations de profondeur sur une image entière. Il est à noter que la grande majorité des systèmes tof à ondes continues actuellement mis en oeuvre et utilisés sur le marché utilisent des capteurs CMOS et que les systèmes tof à impulsions utilisent des capteurs non CMOS (CCD notamment). L'un des avantages de l'utilisation des capteurs d'image CW itof: ils sont produits en masse à grande échelle sur la base d'une infrastructure de semi - conducteurs traditionnelle, capable de réaliser des images à courte portée avec une densité de pixels élevée à un coût économique. Choisissez itof ou dtof Deep Imaging System, en fonction des besoins de l'application et de l'environnement d'utilisation. Itof convient aux images à courte portée (0,5 m, 5 m et 10 m) nécessitant une résolution spatiale élevée. Dtof est mieux adapté à l'imagerie à longue distance qui n'est pas très exigeante en résolution spatiale. L'intelligence artificielle (IA) et la conception des systèmes optiques rendent la ligne de démarcation entre le choix de la technologie itof et la technologie dtof moins claire et claire. Dans les systèmes Edge intelligents qui détectent l'environnement, les capteurs itof et dtof sont tous deux intégrés aux capteurs d'image RGB et inertiels et améliorent les performances avec l'aide de l'IA pour éliminer les artefacts.
Tout comme la souris a changé l'interaction informatique et la technologie d'écran tactile a alimenté la popularité des smartphones et des tablettes, la technologie du temps de vol (tof) permet une interaction 3D sans contact. La technologie du temps de vol (tof) a une utilité similaire pour stimuler le développement de l’industrie 4.0. De la vision industrielle pour l'inspection de la qualité à l'inspection volumétrique pour la gestion des actifs, en passant par les technologies de navigation pour la production autonome (d'équipements), l'industrie manufacturière a commencé à adopter ces technologies de détection et s'est progressivement tournée vers des systèmes haute résolution adaptés aux environnements industriels difficiles. À l’heure actuelle, nous sommes entourés d’une multitude d’applications utilisant la technologie de temps de vol (tof), allant de la sécurité de l’habitacle d’une voiture aux appareils de sport à domicile, en passant par les jeux et la collaboration à distance 3D avec des images réalistes. Il existe même une large gamme d'applications pour la détection des réserves dans les entrepôts, les barils, les grands réservoirs de stockage. Une des applications futures de la technologie de temps de vol (tof) est dans les voitures autonomes en complément des radars, lidar et autres capteurs de profondeur.
Les caméras de profondeur tof de qualité grand public actuelles sont principalement: le kinect 2 de Microsoft, le sr4000 de Mesa, la caméra de profondeur tof de PMD Tech utilisée dans Google Project Tango, etc. Ces produits ont déjà fait beaucoup plus d'applications dans la reconnaissance somatosensorielle, la reconnaissance gestuelle, la modélisation environnementale, etc., le plus typique étant le kinect 2 de Microsoft.
L'imagerie tof peut être utilisée pour un grand champ de vision, une longue distance, une faible précision et une acquisition d'images 3D à faible coût, caractérisée par: une vitesse de détection rapide, une large plage de vision, une longue distance de travail, un prix bon marché, mais une faible précision et une sensibilité aux interférences de la lumière ambiante. La précision de l'imagerie du temps de vol est affectée pour les objets lisses (où la lumière réfléchie est orientée dans différentes directions) ou pour les objets avec des angles angulaires (où plusieurs réflexions se produisent).
Semblable à un appareil photo normal, l'extrémité avant de la puce tof nécessite un objectif qui recueille la lumière. Contrairement aux lentilles optiques ordinaires, cependant, il est nécessaire d'ajouter un filtre passe - bande pour garantir que seule la lumière de la même longueur d'onde que la source lumineuse illuminée peut entrer.
Avantages du tof: le temps de vol fonctionne toujours correctement en l'absence de lumière ambiante grâce à l'utilisation d'une source de lumière active pour éclairer le sujet. Par rapport aux caméras stéréoscopiques ou aux systèmes de triangulation, les caméras tof sont compactes, légères et ne ressemblent pas à la taille moyenne de la caméra, ce qui les rend idéales pour certaines situations nécessitant une caméra légère et de petit volume. Le principe de l'algorithme de temps de vol est relativement simple, de sorte que la caméra tof est capable de calculer rapidement des informations de profondeur en temps réel, allant de quelques dizaines à 100 images par seconde. Et la caméra stéréoscopique binoculaire nécessite l'utilisation d'algorithmes de corrélation complexes, qui sont plus lents à traiter. Le calcul de la profondeur du tof n'est pas affecté par les niveaux de gris et les caractéristiques de la surface de l'objet et permet une détection tridimensionnelle très précise. Alors que la caméra stéréoscopique binoculaire nécessite une bonne variation des caractéristiques de la cible, sinon le calcul de profondeur ne sera pas possible. En raison de la vitesse très rapide de la lumière, la caméra tof nécessite une conception complexe pour réaliser la détection de la différence de temps du signal aller - retour, la fabrication est relativement difficile, la précision de calcul de la profondeur de la caméra tof ne change pas avec la distance, dans toute la plage de mesure peut être stable au niveau du CM, ce qui est très significatif pour certaines applications de mouvement à grande échelle. Par rapport aux caméras à lumière structurée, les caméras tof sont moins précises à 10 mètres et plus précises à 10 mètres. Un avantage important de la caméra tof est que la distance de travail est relativement large, peut couvrir une plage de 0,5 à 10 mètres, les exigences de précision ne sont pas élevées dans certaines scènes, même jusqu'à plusieurs centaines de mètres, sous cette scène, l'unité d'irradiation générale utilise une LED infrarouge au lieu d'un laser, ne blesse pas les yeux. La caméra à lumière structurée n'a qu'une portée de 2 à 3 mètres, mais la précision sera supérieure. Ainsi, alors que les caméras tof peuvent fonctionner sur des distances plus courtes, ce n'est pas un bon choix lorsque certaines exigences de précision sont nécessaires.
Les caméras de profondeur tof exigent une grande précision dans la mesure du temps, les impulsions émises doivent être dans un temps très court (de l'ordre de la picoseconde) et il est difficile d'atteindre une précision de l'ordre du millimètre, même avec des composants électroniques de la plus haute précision. Ainsi, la précision de la caméra de profondeur tof présente également un écart important par rapport aux autres caméras de profondeur dans le domaine de la mesure de proximité, en particulier dans la plage de 1 m, ce qui limite son application dans le domaine de la haute précision de proximité. Les caméras tof ont un certain avantage sur la télémétrie longue distance, mais sont relativement chères et n'ont pas d'informations de couleur.
La précision de la caméra tof est en grande partie liée à la distance et on pense généralement qu'elle peut être estimée par une distance d'imagerie de 1%, de sorte que la caméra tof peut atteindre une précision de 5 cm si la chose mesurée est à 5 mètres. Et la précision de la caméra stéréoscopique binoculaire est d'environ 5 à 10% de la distance d'imagerie, la caméra à lumière structurée est la plus précise, peut atteindre 1 mm.

Extension: Le radar optique appartient - il au type de temps de vol
Lidar (Light Detection and Ranging), également connu sous le nom de tof laser scanner et parfois de laser radar, mesure la distance mesurée en fonction du temps de vol en émettant des impulsions laser à plusieurs angles dans l'environnement. En outre, les radars optiques mesurent également l'intensité lumineuse réfléchie pour refléter plus de détails sur la carte de profondeur. 3D tof peut également être considéré comme une technologie LiDAR sans scanner.
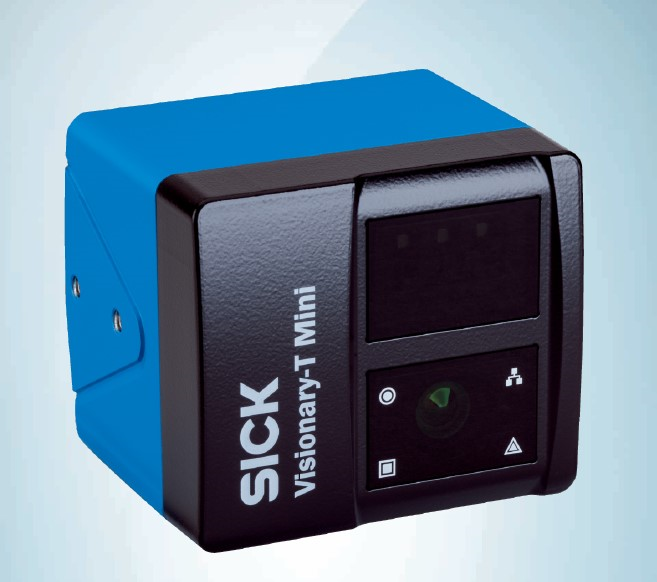
maladeVisionnaire-T MiniCaméra 3D
Grâce à la technologie tof (Time of Flight) 3D, la caméra sick Visionary - t Mini 3D offre un boîtier compact et une qualité de données exceptionnelle pour les applications automatisées de robotique, de transport et de logistique sans données de télémétrie 2D et 3D précises et fiables. De plus, même avec un espace d'installation restreint, le système de vision devrait pouvoir être facilement intégré dans la conception de la machine correspondante. La gamme de caméras 3D sick Visionary - t Mini combine des performances élevées avec une conception compacte et une rentabilité accrue. De plus, les capteurs de vision 3D fournissent des diagrammes de dispersion 2D et 3D détaillés avec une densité de pixels élevée pour l'analyse des données. Le mode de fonctionnement automatique simplifie l'intégration de la machine et garantit un fonctionnement plus facile.
À propos de hao ai intelligence
Hao ai intelligence est l'agent professionnel de sick en Allemagne dans le domaine de la vision 3D en Chine.
Hao ai intelligence se concentre sur la fourniture de solutions complètes de vision industrielle 3D, contribuant à l'amélioration du niveau de fabrication intelligente et à la modernisation industrielle en Chine!
À l'heure actuelle, nous avons un groupe d'ingénieurs d'application de vision industrielle 3D hautement qualifiés et d'ingénieurs de R & D algorithmique avec des capacités complètes d'évaluation de projet de vision industrielle et des capacités de développement algorithmique de base sous - jacentes. Notre solution complète de vision industrielle 3D a été mise en œuvre avec succès dans de nombreux domaines tels que les batteries de puissance, l'industrie automobile, l'électronique grand public, les appareils blancs, l'inspection de passage de rail, etc. et a accumulé une riche expérience dans l'application de projets de vision industrielle 3D et le développement de logiciels!
Hao ai Smart Master Products: la solution complète de vision industrielle 3D, y compris la caméra 3D à lumière structurelle, la caméra à balayage de ligne laser, le capteur de profil laser sick 3D Line, la caméra tof, le système de mesure 3D de haute précision, le système de positionnement de guidage visuel, le système de préhension désordonné, etc., peut réaliser des fonctions telles que la planéité, la différence de hauteur, la mesure de position, la détection de défauts concaves et convexes, la détection de routes adhésives, le ponçage de robots de guidage visuel, l'assemblage de positionnement de pièces de robots de guidage visuel, la préhension désordonnée de pièces.